01 · Profil
Ce que je fais
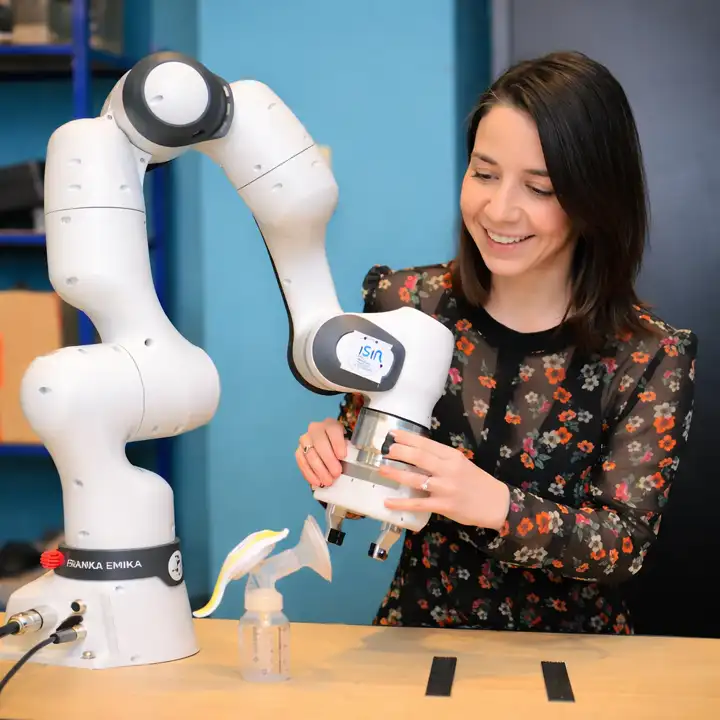
Je pilote des produits logiciels pour des systèmes complexes et réglementés : dispositifs médicaux et robots d’assistance qui doivent fonctionner pour les cliniciens, les patients et les opérateurs, pas seulement au laboratoire.
Ingénieure mécatronicienne et docteure en automatique et robotique, j’ai passé douze ans à construire des robots sur le terrain, en laboratoire de recherche, en start-up, en scale-up et dans un grand groupe international. Partout, j’ai fini par façonner le produit autant que le code : quoi construire, pour qui, et comment ce serait réellement utilisé. Le rôle de product owner en medtech est l’aboutissement naturel de ce parcours.
- PhDen automatique et robotique (2018), après des diplômes d’ingénieure en Colombie et en France
- 7ingénieurs encadrés chez Niryo, jusqu’au lancement de Ned2 au CES 2022
- 15+robots sur lesquels j’ai travaillé concrètement au fil de ma carrière
- 3langues : espagnol maternel, français bilingue, anglais professionnel
Un parcours, plusieurs robotiques
- 2014–2018 · Recherche
- Doctorat au CEA avec l’Université de Toulouse III, sur des robots qui apprennent à assister par démonstration.
- 2018–2019 · Logistique
- Lead technique chez Movu Robotics pour les 15 premiers robots mobiles déployés en production.
- 2019–2021 · Robots sociaux
- Ingénieure R&D chez SoftBank Robotics, sur l’interaction et la perception de robots humanoïdes.
- 2021–2022 · Cobots
- Lead technique chez Niryo, avec une équipe software de 7 personnes et la roadmap de Ned2.
- 2022–2024 · SaaS
- Advisor et co-fondatrice de produits logiciels, dont Banana Army et Rumble Studio, devenu spOken.
- 2024–2026 · Assistance
- Ingénieure R&D à l’ISIR, CNRS, où j’ai construit Bloom.
- 2026 · Medtech
- Senior Product Owner Software chez Echosens.
Ma façon de travailler
Concrètement, mon travail a couvert le cadrage produit et les roadmaps, les spécifications, les lois de commande temps réel, les architectures logicielles indépendantes du robot, les interfaces de téléopération et de supervision, et la validation sur plateformes réelles plutôt que sur des prototypes isolés.
Des usines aux entrepôts, des robots sociaux aux bras d’assistance, je reviens toujours à la même question : comment un système complexe peut-il être à la fois techniquement solide et vraiment utile aux personnes qui l’utilisent ?
Je fais le lien entre chercheurs, ingénieurs, utilisateurs, cliniciens, parties prenantes produit, partenaires et clients, et je considère cette traduction comme une partie du travail produit. L’étude de cas du consortium Extender le montre en pratique.
Centrée utilisateur par défaut
Développer n’est pas qu’un exercice technique. C’est comprendre des situations réelles, des contraintes réelles et les personnes qui vivront avec le résultat.
- Co-conception
- Ateliers utilisateurs, sessions de co-conception et contraintes terrain nourrissent directement les choix techniques.
- Cadrage
- Cadrage produit, définition des cas d’usage et spécifications pour des projets logiciels et robotiques.
- Interfaces
- Revue UX et conception d’interfaces pour IHM, téléopération et outils web.
- Autonomie
- Des systèmes qui soutiennent l’autonomie des personnes plutôt que d’imposer des usages rigides.
- Formation
- Cours Google UX Design foundations, en plus de plusieurs années de pratique.