07 · Ingénierie & recherche
Parcours robotique et produit
Mon jugement produit repose sur douze ans à construire des robots qui devaient fonctionner au-delà du prototype : cobots industriels et éducatifs, robots mobiles logistiques, robots humanoïdes et sociaux, bras d’assistance, toujours avec un logiciel fiable, des interfaces claires entre équipes et le déploiement en tête dès le premier jour.
- 2024–2026
ISIR, CNRS
Ingénieure R&D · projet ExtenderDéfinition fonctionnelle et logicielle de systèmes d’assistance robotique pour des personnes en situation de handicap, avec des contraintes d’usage, de sécurité et d’acceptabilité. Spécification et priorisation de fonctions de supervision, téléopération et commande sur robots réels, au fil d’ateliers avec partenaires industriels, équipes cliniques et utilisateurs finaux. Voir l’étude de cas Bloom.
- 2022–2024
Produits logiciels SaaS
Advisor & co-fondatriceCadrage produit, analyse marché et cas d’usage, parcours utilisateurs et priorisation fonctionnelle pour Banana Army et Rumble Studio, devenu spOken, dont je reste advisor et actionnaire. Prototypage, structuration de roadmap et consolidation des retours utilisateurs pour orienter les choix produit.
- 2021–2022
Niryo
Lead techniqueJ’ai piloté la roadmap logicielle et produit de Ned2, un bras robotique industriel et éducatif, avec une équipe software de 7 personnes et des prestataires UX, en arbitrant entre besoins utilisateurs, contraintes techniques, industrialisation et délais.
- Suivi des priorités, des livrables et des dépendances matériel et logiciel.
- Jalons de validation et qualité logicielle, avec les contraintes CEM intégrées au planning avec l’ingénieure qualité.
- Lancement de Ned2 au CES 2022, et des choix d’architecture repris ensuite dans la plateforme Nate.
- 2019–2021
SoftBank Robotics Europe
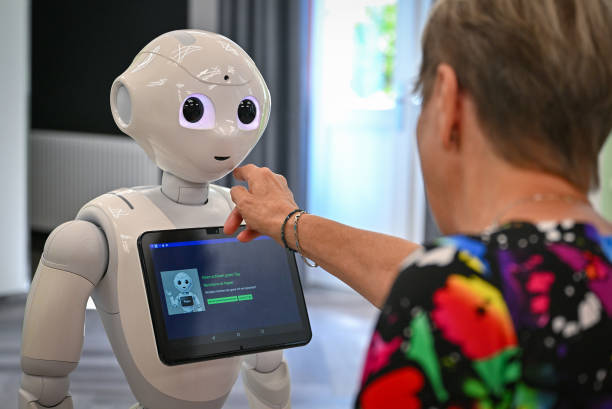
Ingénieure R&DModules d’interaction humain-robot et de perception pour des robots humanoïdes utilisés sur le terrain, avec une attention à l’expérience utilisateur et aux comportements observables. Développements suivis dans Jira et validés en conditions réelles.
- Perception de l’environnement pour l’interaction sociale.
- Informatique affective, TAL et synthèse vocale expressive sensible aux émotions.
- Collaboration transverse dans le projet européen H2020 ANIMATAS, et encadrement d’étudiants.
- 2018–2019
Movu Robotics
Lead techniqueFormalisation des besoins fonctionnels et intégration logicielle de robots mobiles logistiques déployés en production, dans un environnement industriel contraint. J’ai coordonné usage opérationnel, interaction humain-robot, capteurs, localisation, navigation et intégration système pour les 15 premiers robots déployés.
- 2014–2018
CEA
Doctorante & ingénieureConception et validation de logiciels temps réel et d’interfaces intuitives pour la commande robotique, avec tests utilisateurs et expérimentations en comanipulation et assistance. Plus de détails dans Académique.
Ce que cette expérience couvre
- Architecture
- Systèmes logiciels robotiques complexes en C/C++, Python et ROS, et stacks web en React, Angular et FastAPI.
- Coordination
- Entre logiciel, matériel, UX, production, prestataires et clients potentiels.
- Qualité
- Validation et déploiement de robots utilisés hors du laboratoire.
- Perception
- Navigation et interaction de robots en environnement contraint.
- Outils
- Git, Jira, ClickUp, Notion, Figma et Miro, sous Linux, Windows et Android.