07 · Ingeniería e investigación
Trayectoria en robótica y producto
Mi criterio de producto se basa en doce años construyendo robots que tenían que funcionar más allá del prototipo: cobots industriales y educativos, robots móviles de logística, robots humanoides y sociales y brazos de asistencia, siempre con software confiable, interfaces claras entre equipos y el despliegue en mente desde el primer día.
- 2024–2026
ISIR, CNRS
Ingeniera de I+D · proyecto ExtenderDefinición funcional y de software de asistencia robótica para personas con discapacidad, con restricciones de uso, seguridad y aceptabilidad. Especifiqué y prioricé funciones de supervisión, teleoperación y control en robots reales, con talleres de iteración junto a socios industriales, equipos clínicos y usuarios finales. Vea el caso Bloom.
- 2022–2024
Productos de software SaaS
Asesora y cofundadoraEnfoque de producto, análisis de mercado y casos de uso, recorridos de usuario y priorización de funcionalidades para Banana Army y Rumble Studio, hoy spOken, donde sigo como asesora y accionista. Prototipado, estructuración de roadmap y consolidación de la retroalimentación de usuarios para orientar las decisiones de producto.
- 2021–2022
Niryo
Líder técnicaLideré el roadmap de software y producto de Ned2, un brazo robótico industrial y educativo, con un equipo de software de 7 personas y proveedores de UX, equilibrando necesidades de usuario, restricciones técnicas, industrialización y plazos.
- Seguimiento de prioridades, entregables y dependencias entre hardware y software.
- Hitos de validación y calidad de software, con las restricciones de compatibilidad electromagnética planeadas junto a la ingeniera de calidad.
- Lanzamiento de Ned2 en CES 2022, y decisiones de arquitectura que luego alimentaron la plataforma Nate.
- 2019–2021
SoftBank Robotics Europe
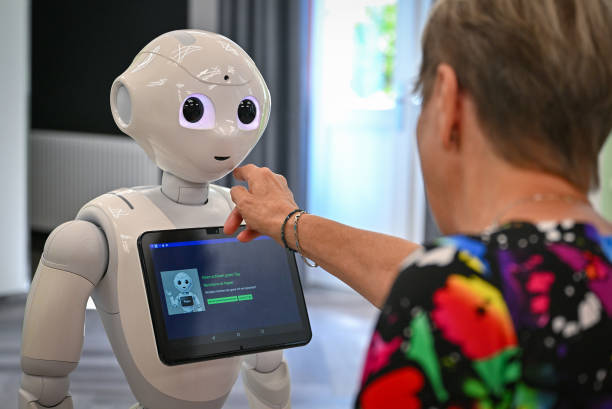
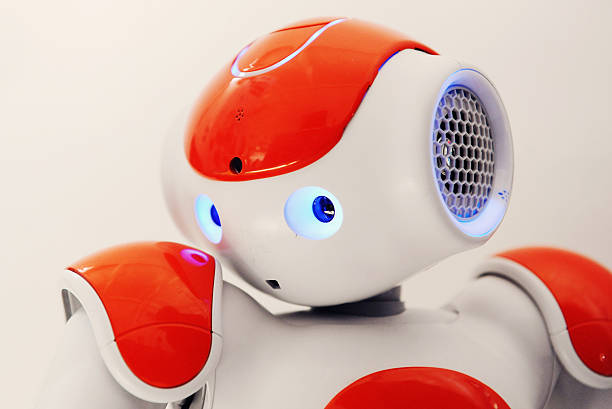
Ingeniera de I+DMódulos de interacción humano-robot y percepción para robots humanoides usados en campo, con atención a la experiencia de usuario y a los comportamientos observables. Desarrollo gestionado en Jira y validado en condiciones reales.
- Percepción del entorno para la interacción social.
- Computación afectiva, procesamiento de lenguaje natural y síntesis de voz expresiva sensible a las emociones.
- Trabajo transversal en el proyecto europeo H2020 ANIMATAS y supervisión de estudiantes.
- 2018–2019
Movu Robotics
Líder técnicaRequisitos funcionales e integración de software de robots móviles de logística desplegados en producción, en un entorno industrial exigente. Coordiné el uso operativo, la interacción humano-robot, los sensores, la localización, la navegación y la integración del sistema para los primeros 15 robots desplegados.
- 2014–2018
Lo que incluye esta experiencia
- Arquitectura
- Sistemas de software robótico complejos en C/C++, Python y ROS, y stacks web en React, Angular y FastAPI.
- Coordinación
- Entre software, hardware, UX, producción, proveedores y clientes potenciales.
- Calidad
- Validación y despliegue de robots que se usan fuera del laboratorio.
- Percepción
- Navegación e interacción de robots en entornos exigentes.
- Herramientas
- Git, Jira, ClickUp, Notion, Figma y Miro, en Linux, Windows y Android.