08 · Ingeniería e investigación
Academia
Mi tesis se preguntaba cómo un operario puede enseñarle a un robot colaborativo a asistirlo mostrándole, en vez de programándolo. Al mismo tiempo contribuí al software de controladores robóticos del CEA-List, para que los métodos funcionaran en robots industriales reales y no solo en artículos.
La tesis
- Pregunta
- ¿Cómo hacer que los cobots sean más fáciles de guiar, más cómodos de usar y capaces de aprender por demostración en lugar de solo por programación rígida?
- Contexto
- La comanipulación: una persona y un robot colaborativo comparten la misma tarea en un entorno industrial.
- Enfoque
- Un método iterativo basado en aprendizaje kinestésico: el operario mueve físicamente el robot para mostrarle la tarea y la refina con cada repetición.
- Aporte
- Guías virtuales construidas con splines de desplazamiento. Asisten al robot durante la tarea y mantienen la flexibilidad y la comodidad de la persona.
Aportes al software del CEA
En el CEA-List trabajé en el software detrás de CORTEX, una suite para diseñar controladores de robots de forma más rápida y sencilla. Ahí construí mis bases en control en tiempo real.
- Control
- Leyes de control para robots industriales, incluidos los modos de asistencia de mi tesis.
- Demostración
- Programación por demostración, integrada en el controlador.
- Modelado
- Modelado dinámico de los manipuladores.
- Software
- C++ modular en tiempo real para la ingeniería de controladores industriales.
Formación
- 2014–2018
- Université de Toulouse III · Doctorado en automática y robótica, sobre control y aprendizaje por demostración aplicados a la comanipulación.
- 2012–2014
- Arts & Métiers ParisTech · Título de ingeniera y maestría en investigación, de la ingeniería industrial y mecánica a los sistemas avanzados y la robótica.
- 2009–2014
- Universidad EIA, Colombia · Ingeniería mecatrónica, una formación interdisciplinaria en el diseño de sistemas automáticos.
Distinciones
- 2023–2026
- Miembro del colegio digital de France 2030, seleccionada por el Estado francés (Secretaría General para la Inversión).
- 2019
- Premio de tesis de La Fabrique de l'industrie, Ministerio de Economía y Finanzas de Francia. Ver el webinar.
- 2012–2014
- Beca Jóvenes Ingenieros en Francia, Ministerio de Educación Nacional de Francia.
De la tesis a la robótica de asistencia
Lo que une la tesis, Extender y mi trabajo de producto es una sola pregunta: cómo construir asistencia adaptable y comprensible sin quitarle a la persona su capacidad de actuar.
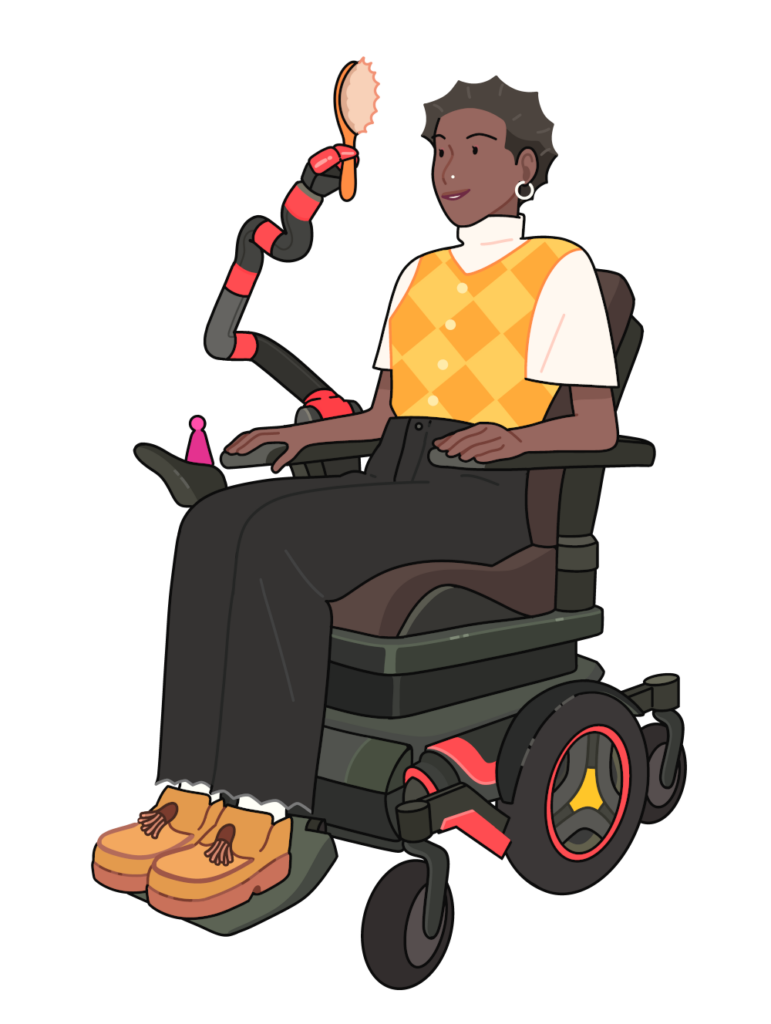
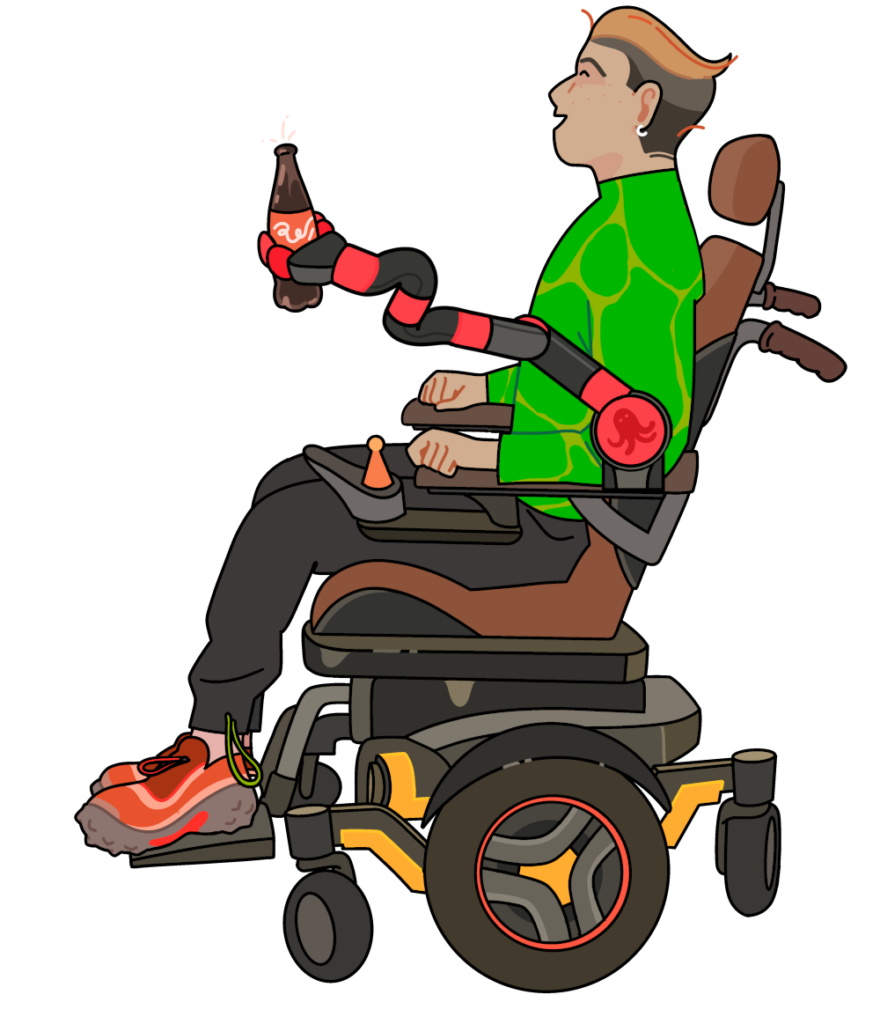
En Extender la pregunta se volvió la autonomía diaria: ayudar a personas en silla de ruedas a usar un brazo robótico en la vida real, con interfaces robustas, pertinentes en lo clínico y respetuosas de su propia forma de actuar. El software vive en el ecosistema abierto ISIR-EXTENDER, un stack modular de ROS 2 para manipulación de asistencia.
La tesis y las publicaciones están en Trabajos y escritos.